Здравствуйте уважаемые читатели! Я, студент КНИТУ-КАИ, в рамках программы «Студенческий стартап» работаю над проектом в команде с аспирантом КНИТУ-КАИ Загидуллиным Рамилем Маратовичем. Вместе мы занимаемся разработкой и совершенствованием устройства под названием — “Умная трость для людей с нарушением опорно-двигательной системы организма”.
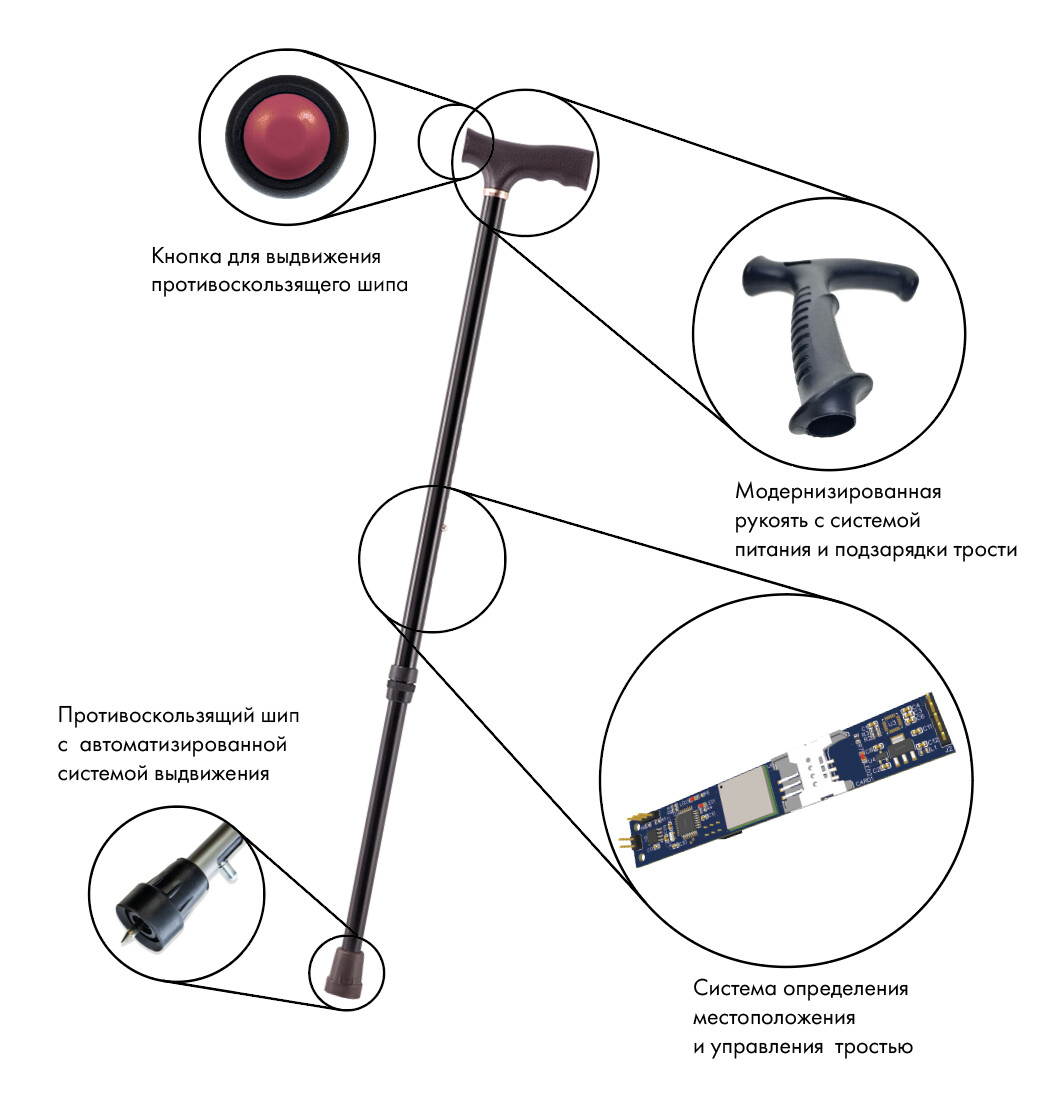
Устройство, способное передавать данные о местоположение своего владельца и помогать ему в перемещениях при смене нормального дорожного покрытия на обледеневшее.
Проблематика:
Люди пожилого возраста и люди с нарушениями опорно-двигательного аппарата имеют повышенный риск падений и травм при передвижении по обледеневшим дорогам. Дополнительную опасность представляют ситуации, когда человек теряется или не может самостоятельно сообщить о своём местоположении, например, при нарушениях памяти.
Основная идея проекта:
Разработать интеллектуальную трость, которая автоматически адаптируется к изменению дорожного покрытия, помогая владельцу безопасно передвигаться в условиях гололёда. Трость также оснащается системой определения местоположения и передачи координат, что позволяет близким или ответственным лицам определить местонахождение пользователя в случае чрезвычайной ситуации.
О проекте:
Для многих людей пожилого возраста и людей с нарушениями опорно-двигательного аппарата передвижение по улице становится особенно сложным в зимний период. Гололёд и резкие заморозки значительно повышают риск падений, травм и потери самостоятельности.
Обычная трость помогает сохранять устойчивость, однако при обледенении дорожного покрытия возникает необходимость использовать специальный противоскользящий шип. Его выдвижение на ходу - особенно в перчатках, при наличии багажа или других ограничений - может быть неудобным и затруднительным. Дополнительную проблему создаёт обледенение самого механизма.
Ещё одна серьёзная опасность связана с людьми, испытывающими проблемы с памятью и ориентацией в пространстве. Потерявшийся человек может оказаться один на улице и не суметь самостоятельно сообщить близким о своём местоположении.
Именно эти проблемы стали основой для разработки нашего проекта - устройства, которое призвано сделать передвижение более безопасным и помочь своевременно определить местоположение человека в случае необходимости.
Реализация проекта:
Начнём с печатной платы.
Одной из главных задач на этом этапе стало размещение всей электроники внутри металлического корпуса трости. Внутренний диаметр трубы составляет всего 20 мм, поэтому стандартные решения здесь не подходили — каждый миллиметр пространства имел значение.
Чтобы разместить необходимую электронику в столь ограниченном объёме, была разработана четырёхслойная печатная плата с высокой плотностью монтажа. В конструкции используются миниатюрные компоненты типоразмера 0402, а саму плату пришлось сделать вытянутой по высоте, максимально используя внутреннее пространство корпуса.
Такой подход позволил разместить необходимую электронику внутри узкой металлической трубы, сохранив компактность конструкции и возможность дальнейшей сборки устройства.
3д модель печатной платы:
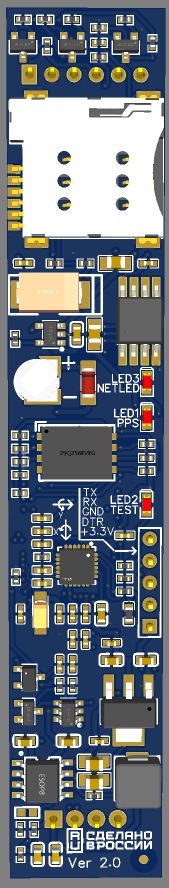

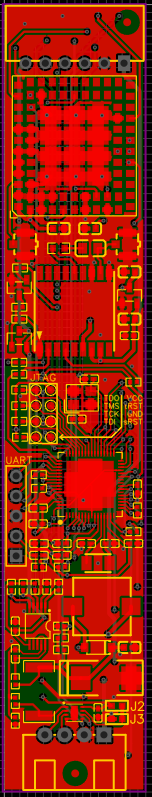
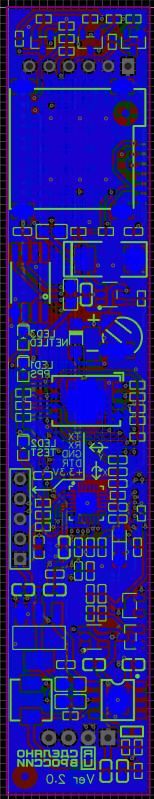
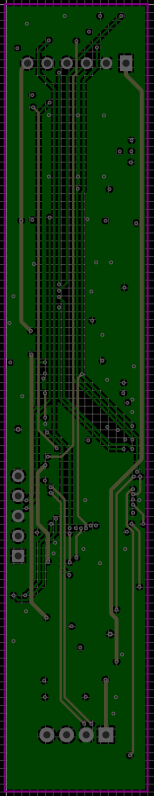
Что можно увидеть на печатной плате:
1. На лицевой стороне платы в центральной части расположен микроконтроллер МИК32 «Амур» — основной вычислительный элемент устройства.
В верхней части платы предусмотрено посадочное место для GPS-модуля ATGM336H, а над ним размещён GSM-модуль SIM800L, обеспечивающий связь с внешним миром и передачу данных.
Также на плате расположены два разъёма. Через верхний разъём подключается кабель, идущий от рукоятки трости. Нижний разъём используется для подключения двигателя, отвечающего за автоматическое выдвижение противоскользящего шипа, а также для подключения аккумуляторного питания устройства.
2. На обратной стороне платы расположены SIM-лоток и три светодиода, которые используются для индикации работы устройства.
Здесь же установлен датчик MPU6050 — комбинация акселерометра и гироскопа. С его помощью система определяет положение трости в пространстве и может фиксировать, например, факт её падения. Это позволяет контролировать состояние устройства и использовать полученные данные в алгоритмах его работы.
Фотографии печатной платы.


Схема электрическая принципиальная.
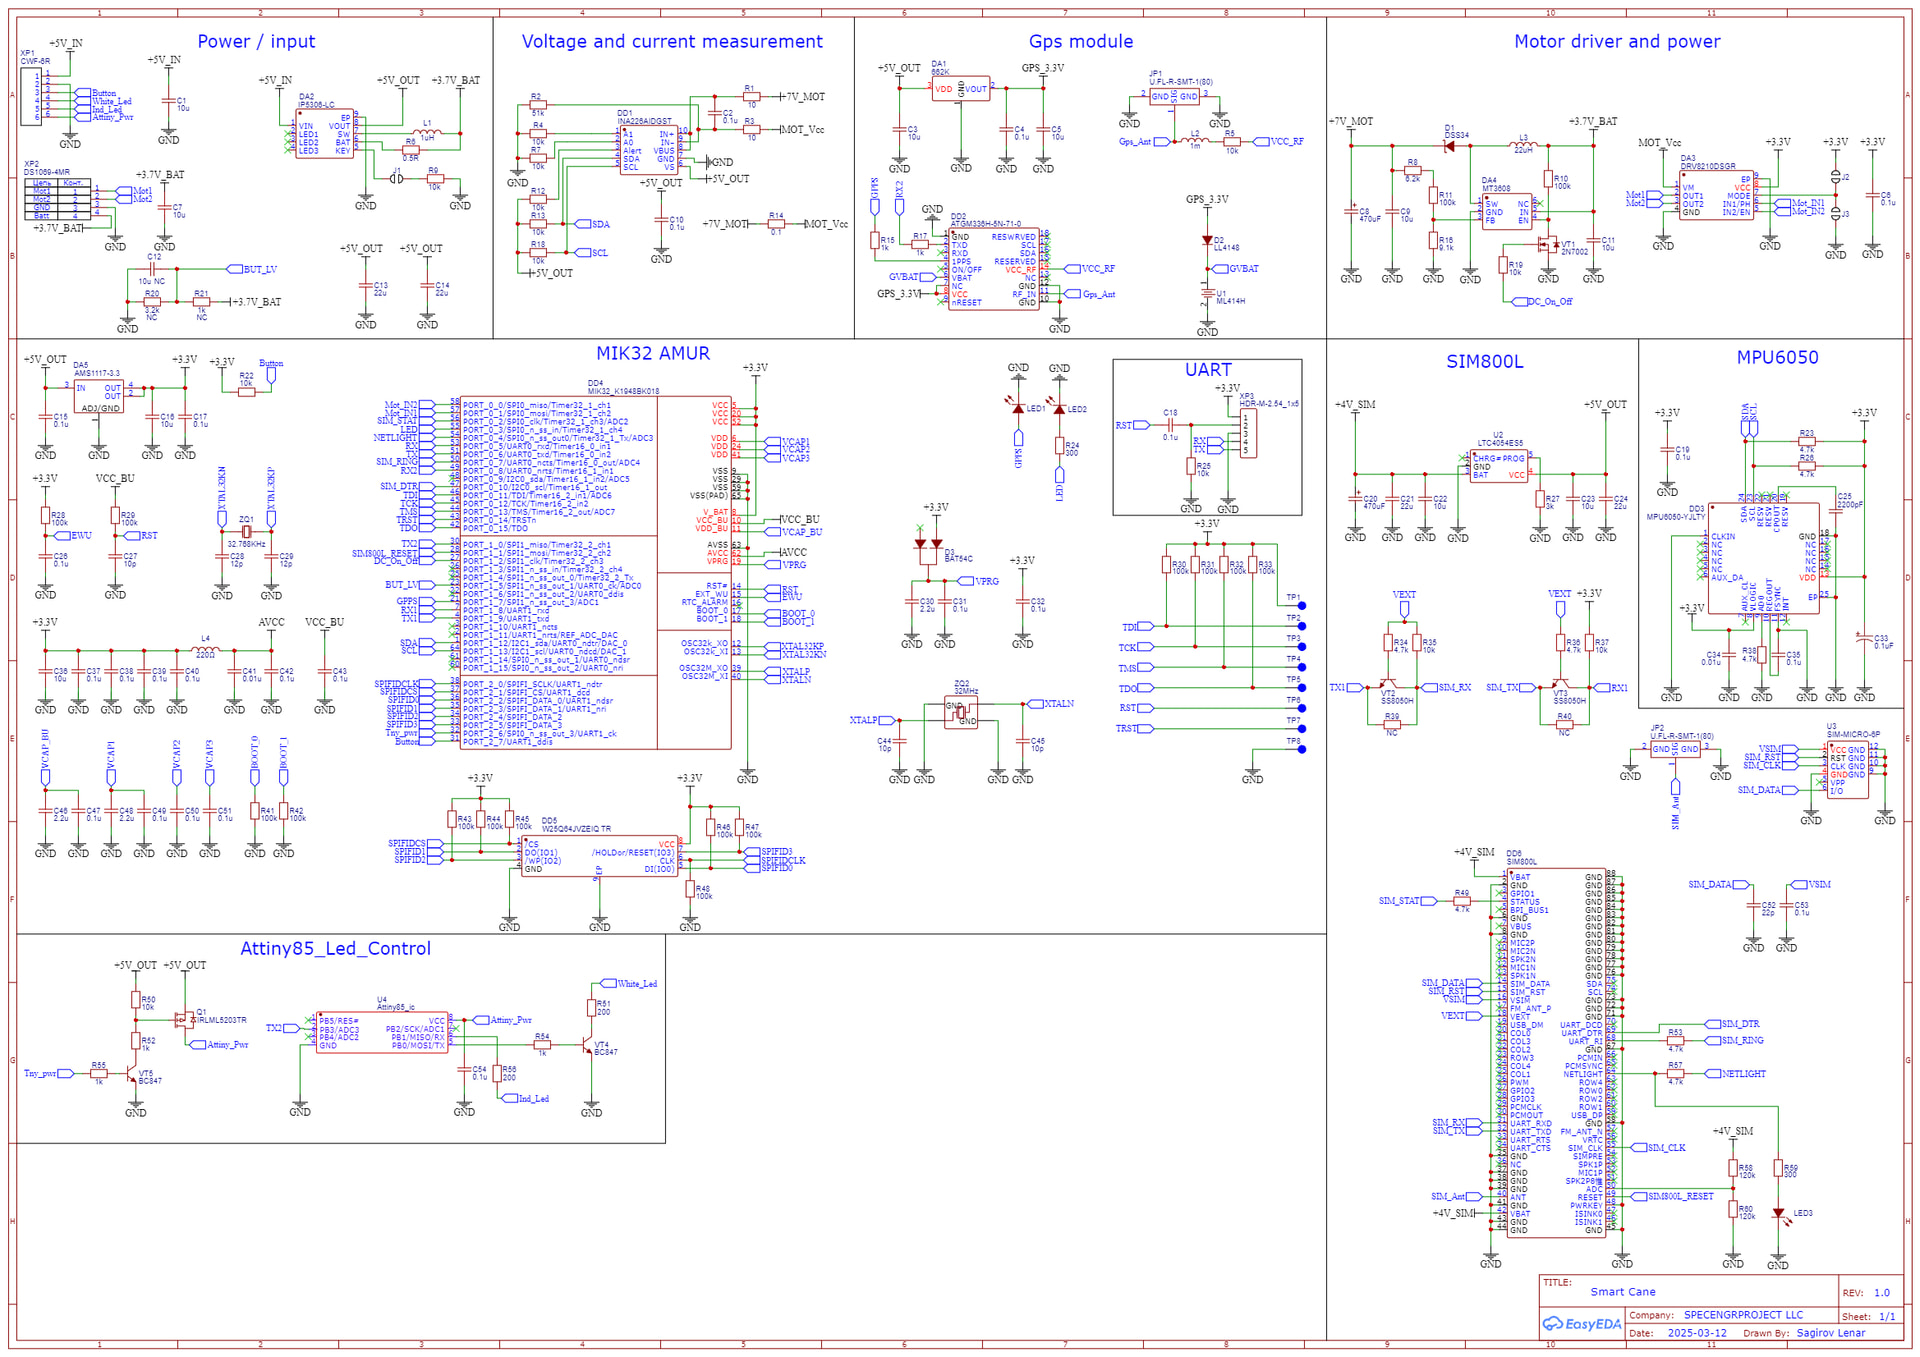
Принципиальная схема устройства разделена на несколько функциональных блоков, каждый из которых отвечает за определённую часть системы:
- Power/Input — отвечает за питание устройства и зарядку аккумуляторных батарей;
- Voltage and Current Measurement — измеряет напряжение и ток. Эти данные используются для определения уровня заряда аккумулятора, а также для контроля работы двигателя и его отключения при достижении заданного порога тока;
- GPS Module — обеспечивает получение координат и определение местоположения устройства;
- Motor Driver and Power — включает драйвер двигателя и повышающий преобразователь, формирующий напряжение 7,5 В для его работы;
- MIK32 AMUR — основной микроконтроллер устройства со всей необходимой обвязкой. Он координирует работу основных функциональных узлов;
- SIM800L — отвечает за GSM-связь и передачу данных по SMS;
- MPU6050 — используется для определения положения и движения трости в пространстве, в том числе для фиксации её падения;
- ATtiny85_LED_Control — отдельный микроконтроллер, управляющий светодиодом, расположенным в рукоятке, а также обеспечивающий индикацию уровня заряда аккумулятора;
Такое разделение позволяет структурировать электронную систему на отдельные функциональные узлы и упростить её разработку, отладку и дальнейшее совершенствование.
3D модели частей корпуса.
При разработке устройства не обошлось без 3D-печати. Она позволила быстро создавать и дорабатывать элементы конструкции непосредственно под требования проекта.
С помощью 3D-принтера были изготовлены рукоятка трости, отсек для аккумуляторов и держатель для двигателя. Все детали проектировались с учётом размеров компонентов и особенностей внутренней конструкции устройства.
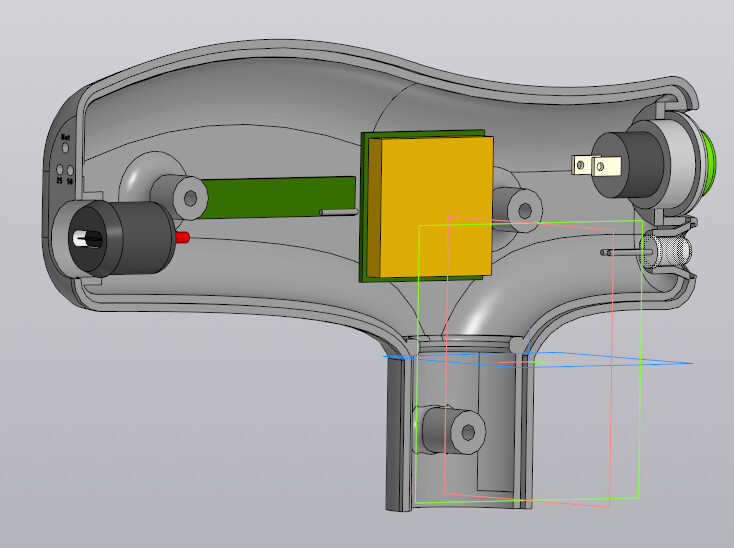
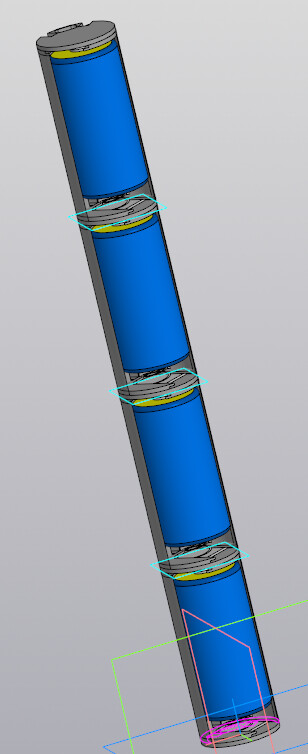

В рукоятке трости размещены основные элементы управления и индикации. Здесь находятся разъём USB Type-C для зарядки устройства, светодиодные индикаторы состояния и уровня заряда аккумуляторов, две антенны — GPS и GSM, а также кнопка управления, с помощью которой можно включить фонарик и привести в действие механизм выдвижения противоскользящего шипа. В корпус рукоятки также встроен сам фонарик.
Для питания устройства был разработан отдельный аккумуляторный отсек, рассчитанный на установку четырёх Li-Ion аккумуляторов формата 16340. Выбор такого типоразмера обусловлен ограниченным внутренним диаметром корпуса трости — всего 20 мм. Как и при разработке печатной платы, здесь необходимо было максимально эффективно использовать доступное пространство.
Отдельное внимание было уделено креплению двигателя. Для него был спроектирован специальный держатель, который фиксирует мотор внутри корпуса и не позволяет ему проворачиваться при работе механизма выдвижения противоскользящего шипа. Это обеспечивает передачу крутящего момента непосредственно на механизм и повышает надёжность конструкции.
Программная часть.
Отдельное внимание при разработке было уделено программной части устройства. Программное обеспечение отвечает за взаимодействие всех основных модулей и реализует логику работы трости.
Основные функции программы:
- обработка нажатий кнопки и управление фонариком;
- управление движением двигателя для автоматического выдвижения и складывания противоскользящего шипа;
- приём, обработка и отправка SMS-сообщений;
- получение и обработка данных GPS;
- сохранение доверенных номеров телефонов в памяти устройства;
- определение уровня заряда аккумуляторной батареи с помощью микросхемы INA228;
- контроль положения трости с использованием MPU6050;
- автоматическая отправка предупреждений при падении и критически низком уровне заряда аккумулятора.
Логика управления построена следующим образом. Длительное нажатие кнопки отвечает за включение или выключение фонарика, а короткое нажатие запускает механизм выдвижения или складывания противоскользящего шипа.
При первом запуске устройства пользователь может добавить доверенный номер телефона в память трости. Для защиты от несанкционированного доступа используется уникальный идентификатор caneID, который указывается в инструкции к устройству. После добавления номера он используется для дальнейшего обмена SMS-командами с тростью.
Например, при запросе местоположения устройство сначала получает актуальные координаты с GPS-модуля, обрабатывает полученные данные и затем отправляет их на сохранённый номер телефона.
Микросхема INA228 позволяет контролировать уровень заряда аккумулятора и определять потребляемый ток мотора. В первом случае при достижении критически низкого уровня устройство формирует соответствующее предупреждение. Во вотом случае при превышении порогового значения тока мотор выключается (при полном выдвижении или складывания противоскользящего шипа).
Для определения падения используется MPU6050. Микроконтроллер постоянно получает данные об ориентации и движении трости, сравнивает их с заданными эталонными значениями и при обнаружении характерного изменения положения формирует предупреждение о возможном падении. В дальнейшем это сообщение может быть автоматически передано на доверенный номер телефона.
Фото с проверкой отправки и получения сообщений трости.

Заключение:
В результате работы был разработан действующий прототип «Умной трости», объединяющий электронную, механическую и программную части в единую систему.
В процессе разработки были решены задачи компактного размещения электроники внутри корпуса диаметром всего 20 мм, разработана четырёхслойная печатная плата, спроектированы элементы конструкции с использованием 3D-печати, а также реализовано программное обеспечение для управления устройством, определения местоположения, контроля заряда аккумулятора и обнаружения падения.
На данный момент проект представляет собой работоспособный прототип, который в дальнейшем можно совершенствовать: повысить точность алгоритма обнаружения падения, оптимизировать энергопотребление, улучшить механическую конструкцию и провести дополнительные испытания устройства в реальных условиях.
Главная цель проекта — с помощью современных технологий сделать повседневное передвижение людей, которым требуется дополнительная опора, более безопасным и комфортным.
Спасибо за внимание!
Основные ссылки:
Видео с демонстрацией работы умной трости:
Исходный код и 3D модели:
Сайт, где можно ознакомится с проектом: