Доброго дня.
Отсутствие опенсорсного решения для управления ЧПУ на отечественном микроконтроллере 1‑го уровня локализации — существенный барьер для развития собственных систем управления станками. Портирование кода GRBL решает эту проблему: оно позволяет создать надёжную, прозрачную и адаптируемую прошивку, полностью соответствующую требованиям локализации.
В качестве прототипа выбрана плата‑расширение для Arduino UNO, позволяющая быстро верифицировать алгоритмы управления ЧПУ и отработать взаимодействие с драйверами шаговых двигателей и периферией. Целевая платформа — отечественный микроконтроллер 1‑го уровня локализации K1948BK015, на который планируется портировать адаптированную прошивку GRBL.
Цель проекта — создать полноценное решение для управления фрезерным или лазерным ЧПУ‑станком со следующими возможностями:
* управление до 4-х шаговых двигателей с поддержкой микрошага;
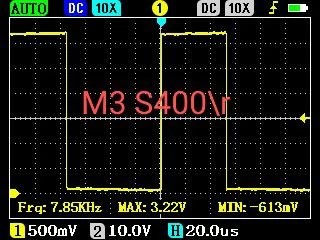
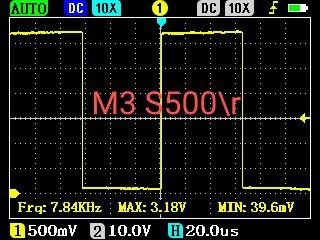
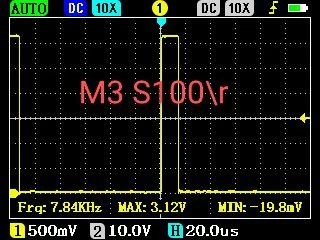
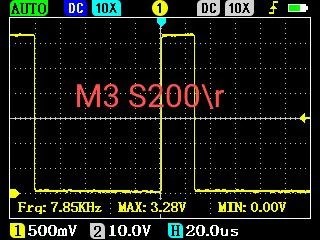
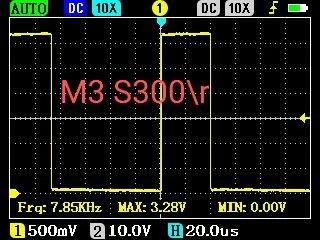
* ШИМ‑управление шпинделем или лазерным модулем (частота ≥ 15 кГц) с поддержкой команд M3/M5 и S‑параметров;
* использование концевых выключателей для автоматического поиска нулевой точки парковки каретки станка;
* поддержка датчика высоты/неровностей заготовки (Z‑probe) для компенсации рельефа;
* совместимость со стандартным подмножеством G‑кода и популярными GUI‑интерфейсами (Candle, UGS);
* изменение количества шагов в зависимости от механики станка и сохранение настроек во EEPROM;
* диагностика и вывод логов через UART.
Проект обеспечивает технологическую независимость, открытый аудит кода и возможность адаптации под российские аппаратные платформы, что делает его востребованным для образовательных, исследовательских и производственных задач.
Глебом была разработана первая версия платы, которая была заказана на предприятии Электроконнект для изготовления.
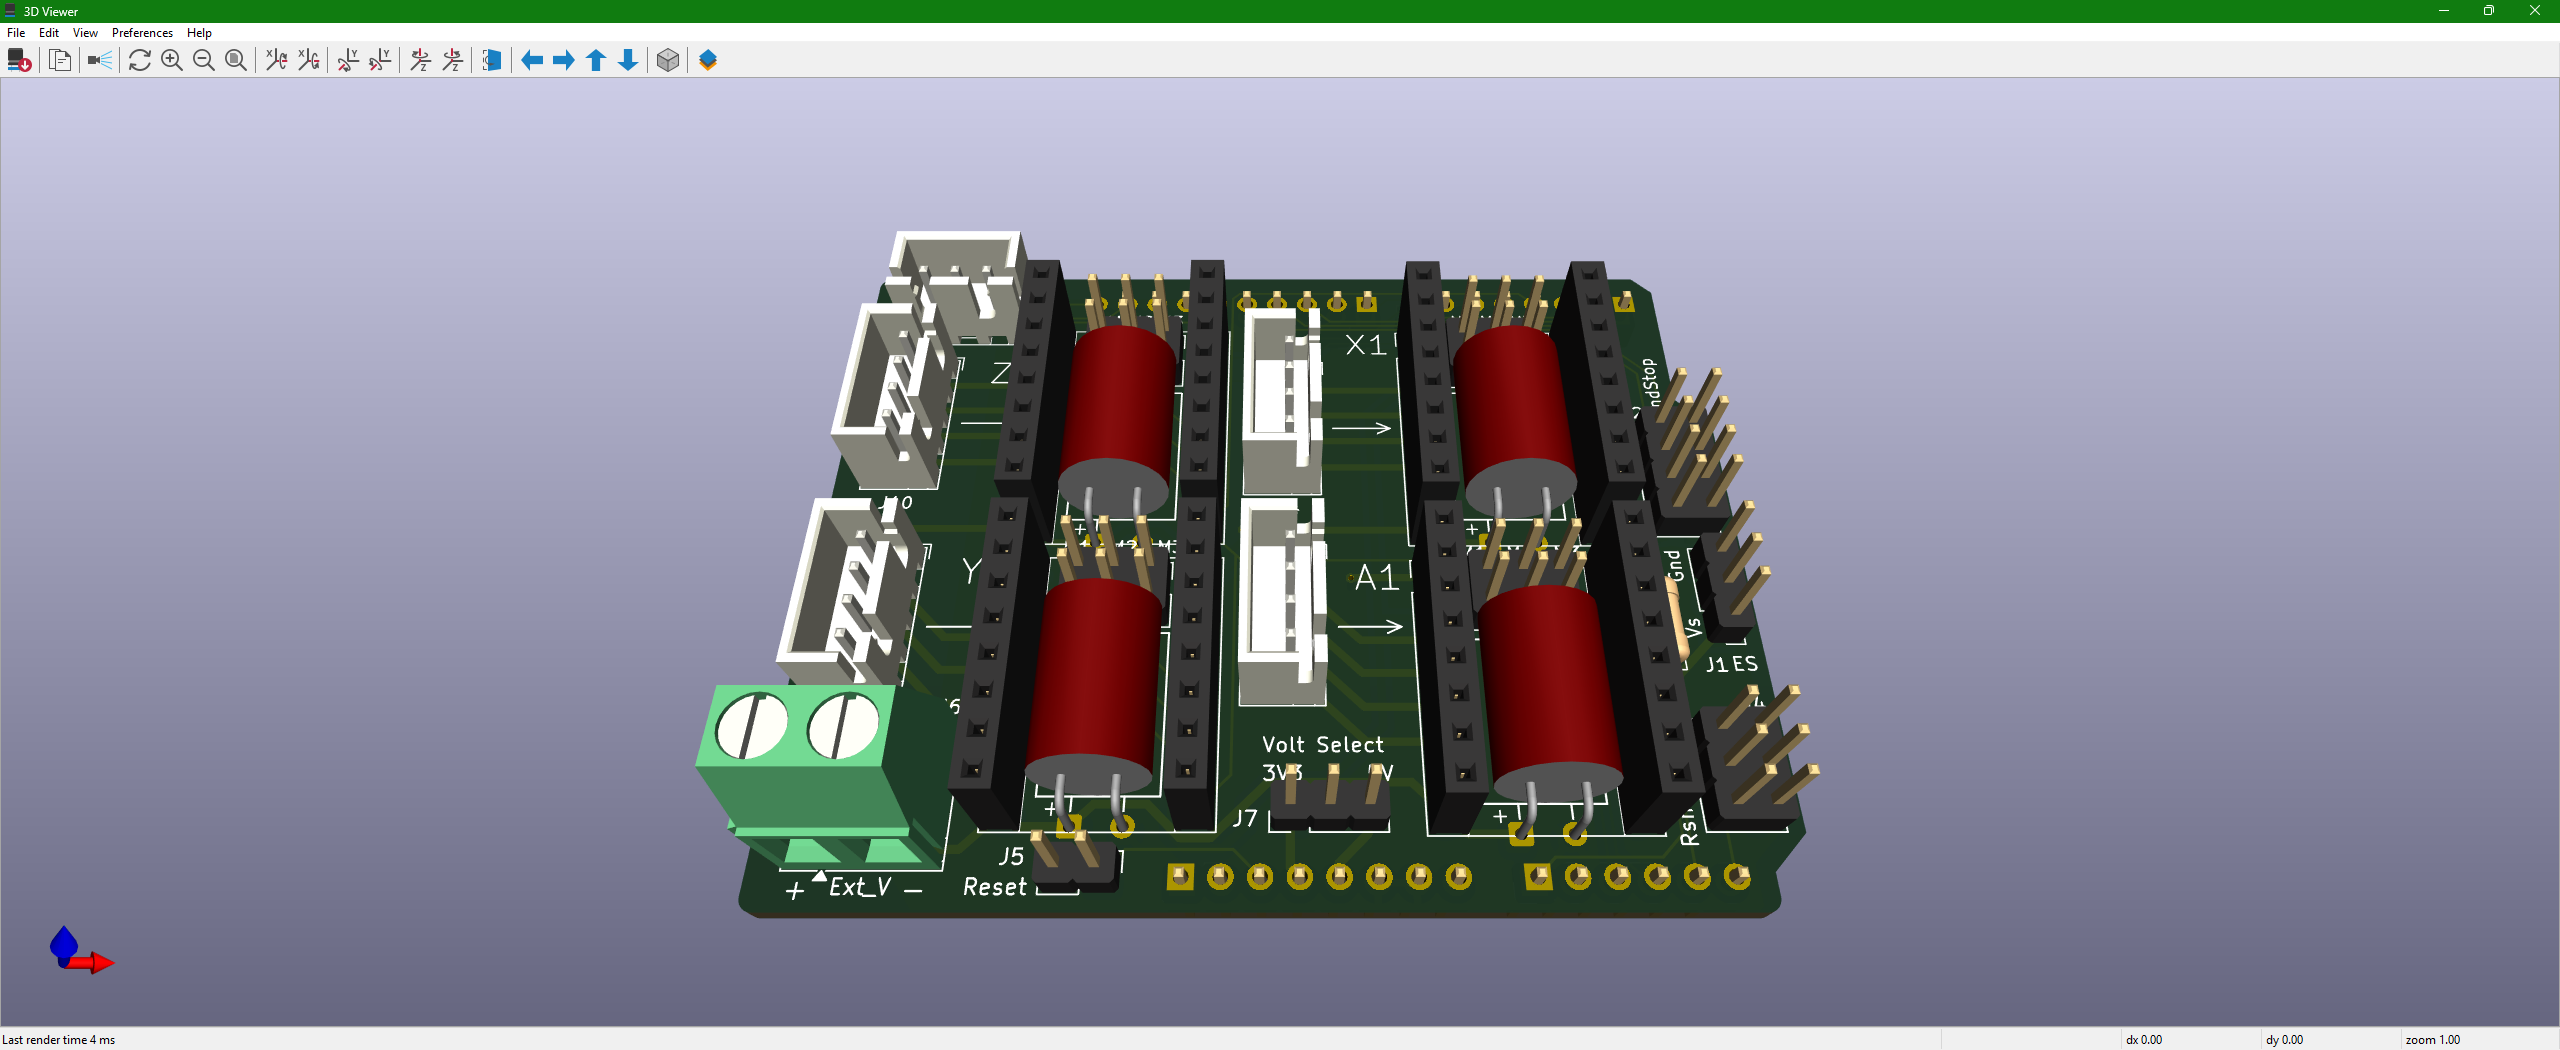
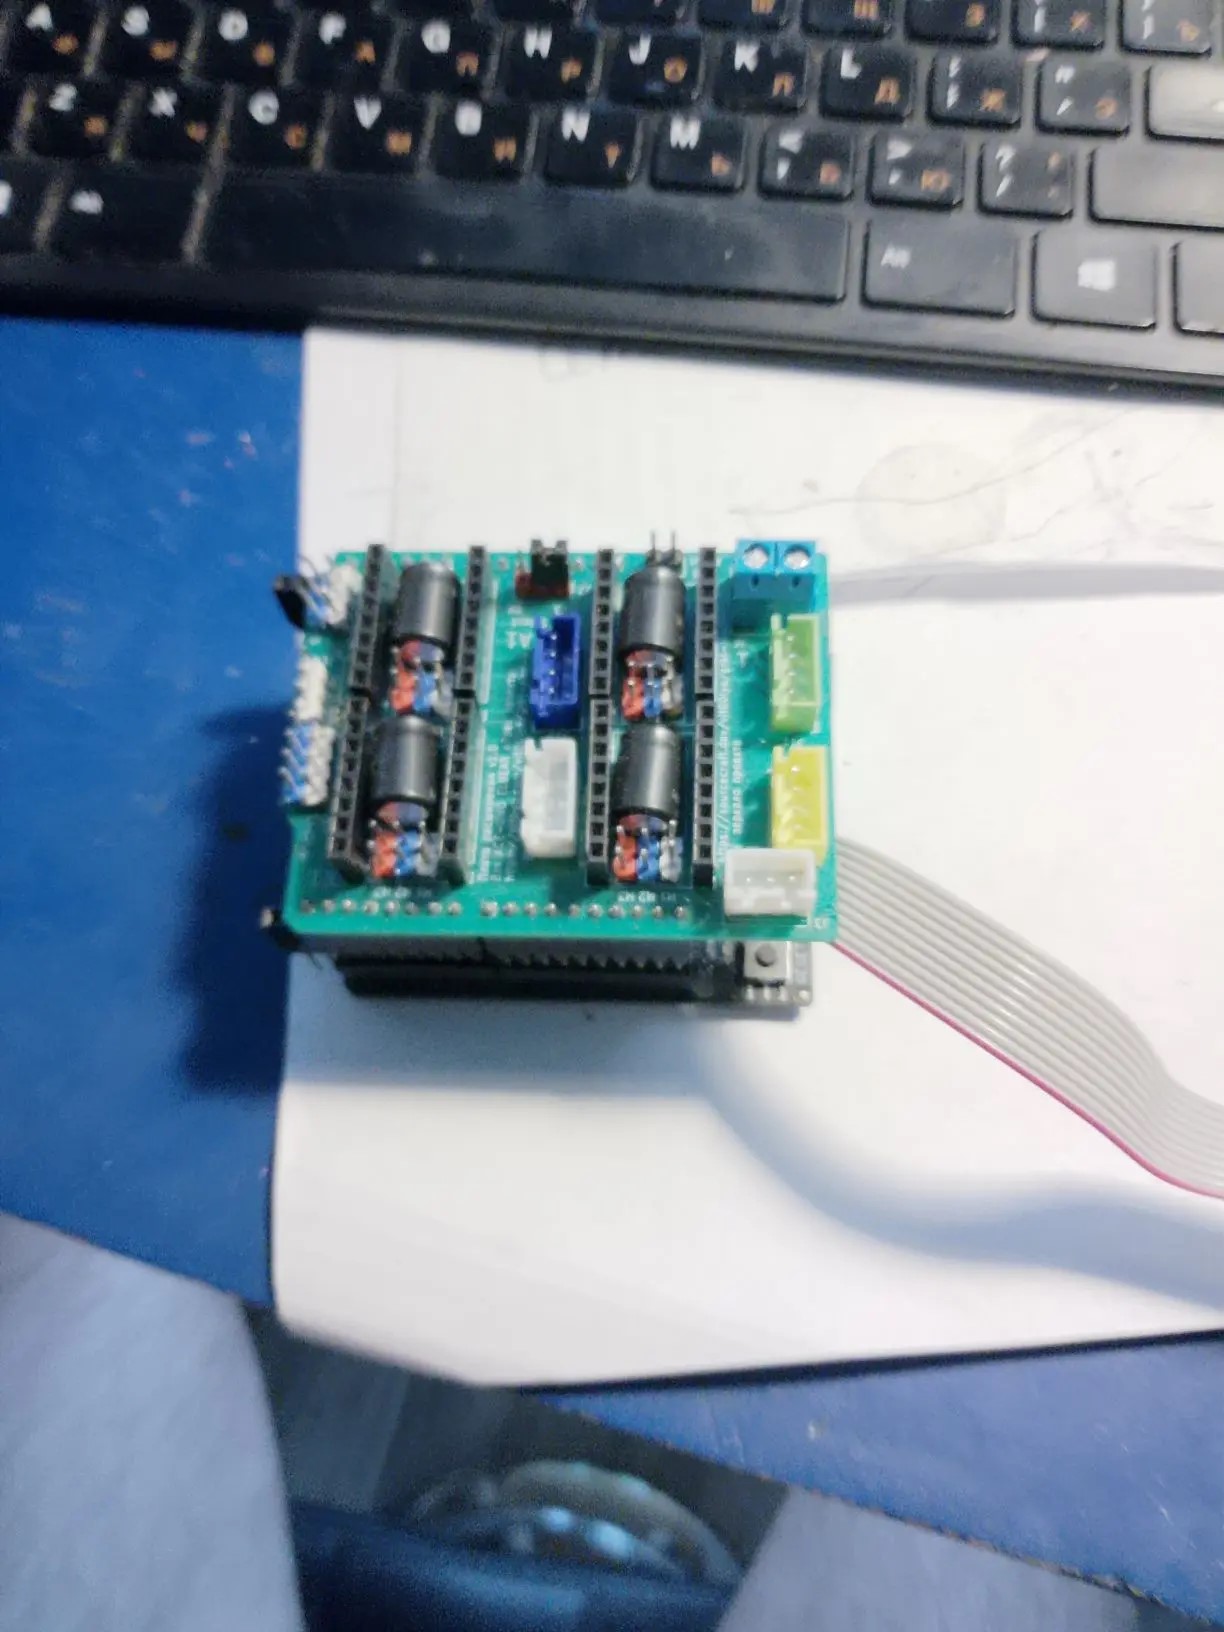
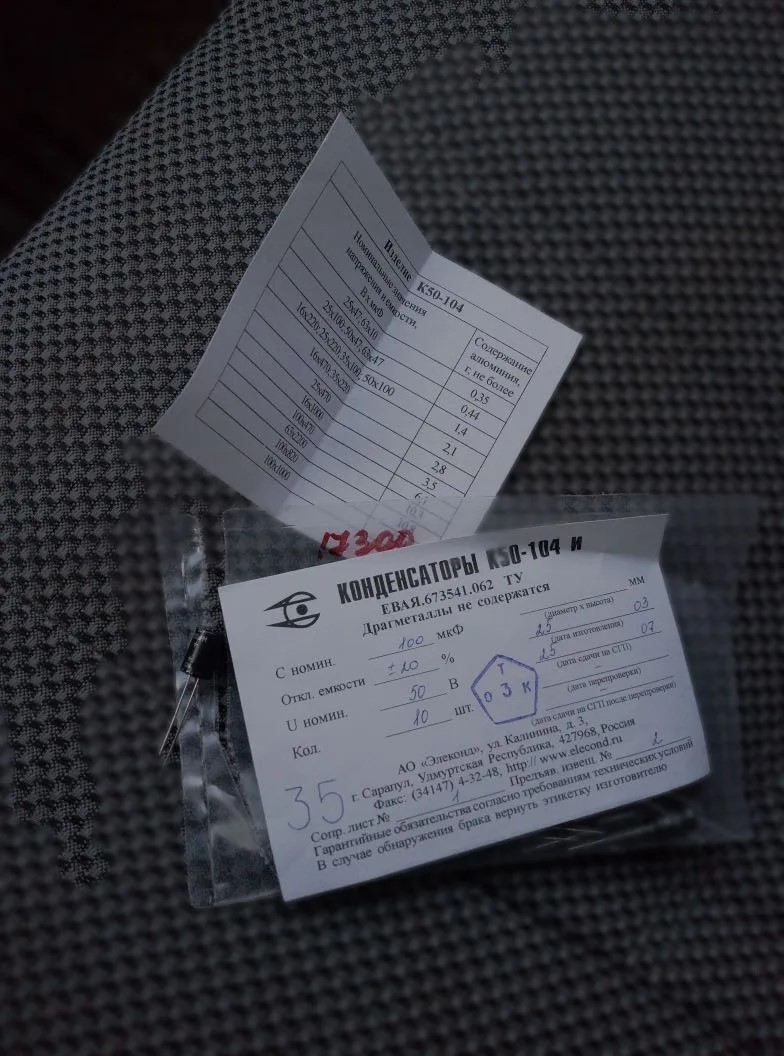
В данном решении использованы отечественные электролитические конденсаторы компании “Элеконд”
На текущий момент проект не закончен до конца.
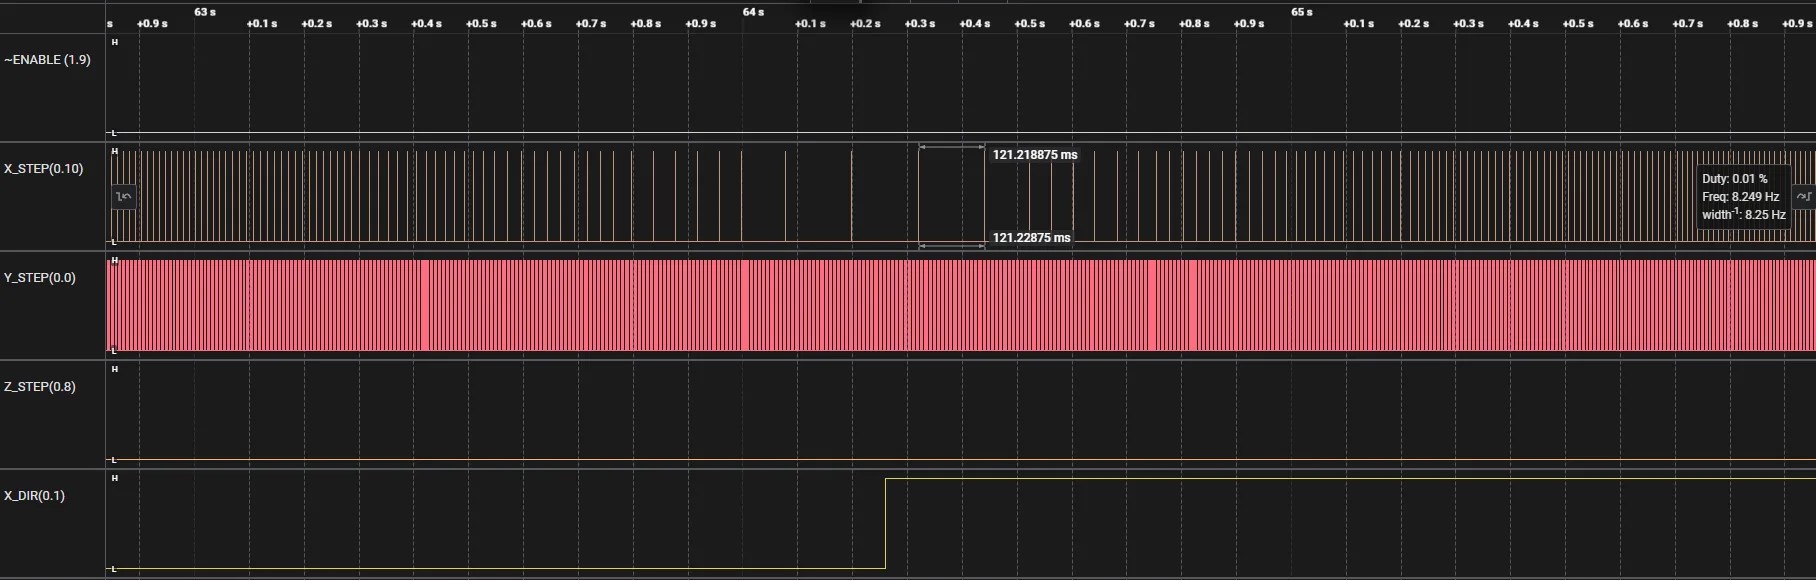
Реализована работа концевых выключателей для определения крайних положений при движении каретки, приём команд по UART, чтение/запись настроек из EEPROM. Необходимо перенести алгоритмы движения двигателей, используя два 16 битных таймера и управление инструментом по ШИМ тоже с использованием 16 битного таймера.
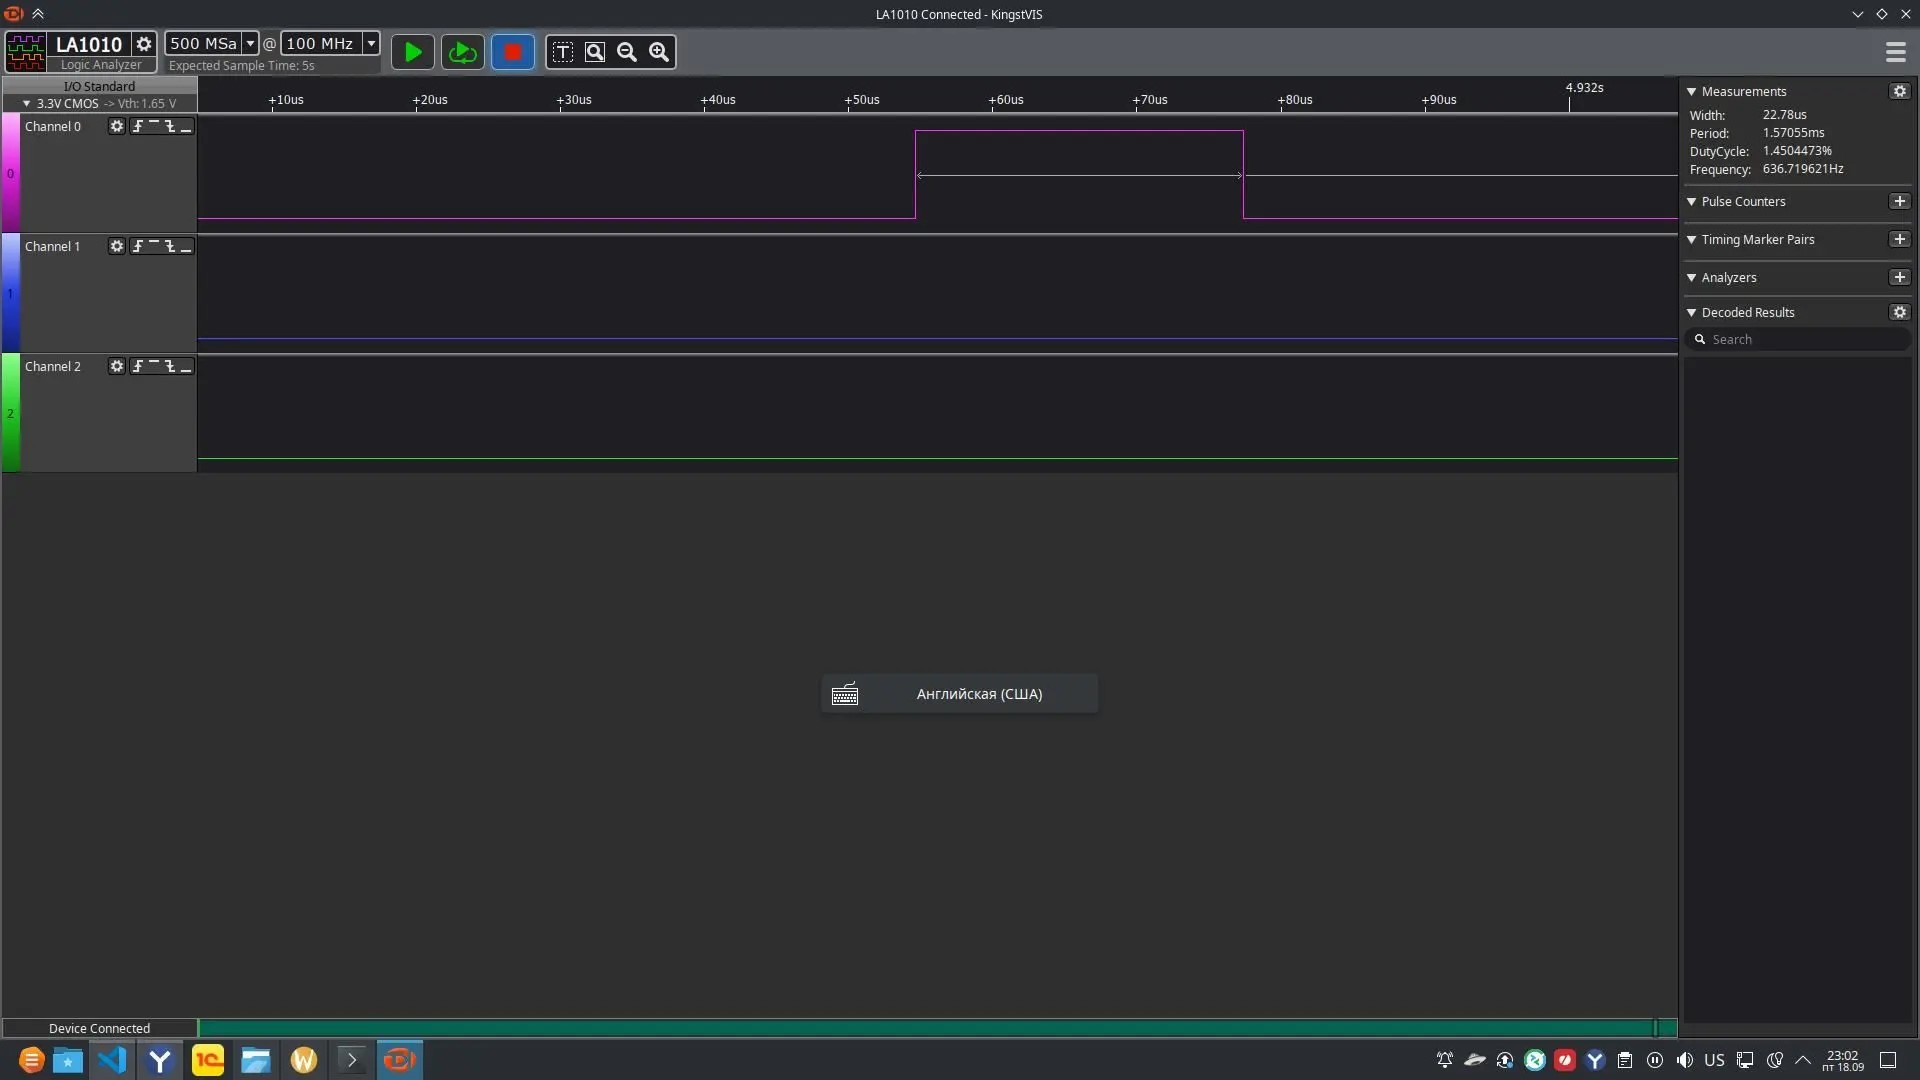
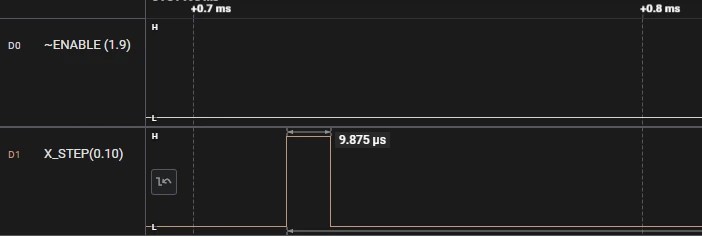
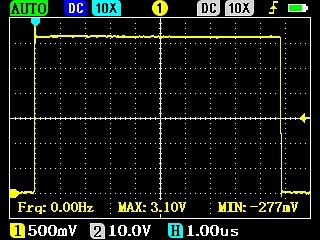
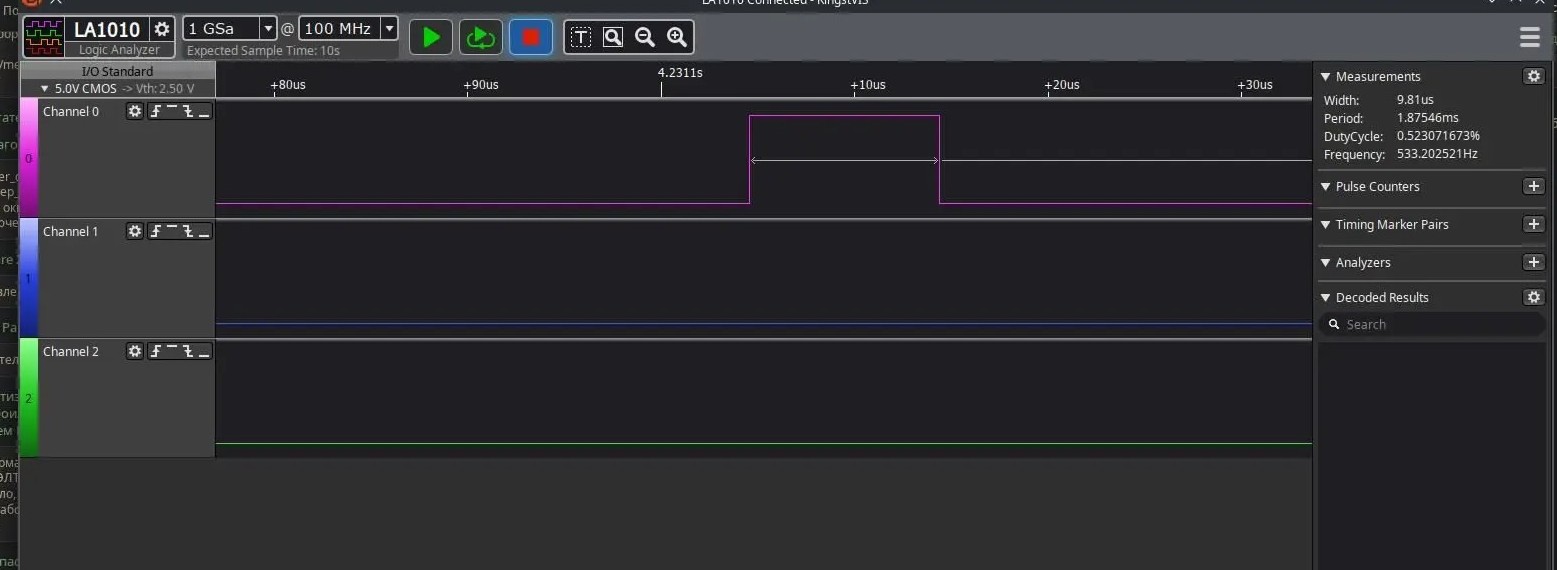
Замер ширины импульса Atmega 328, который подаётся на шаговый двигатель.
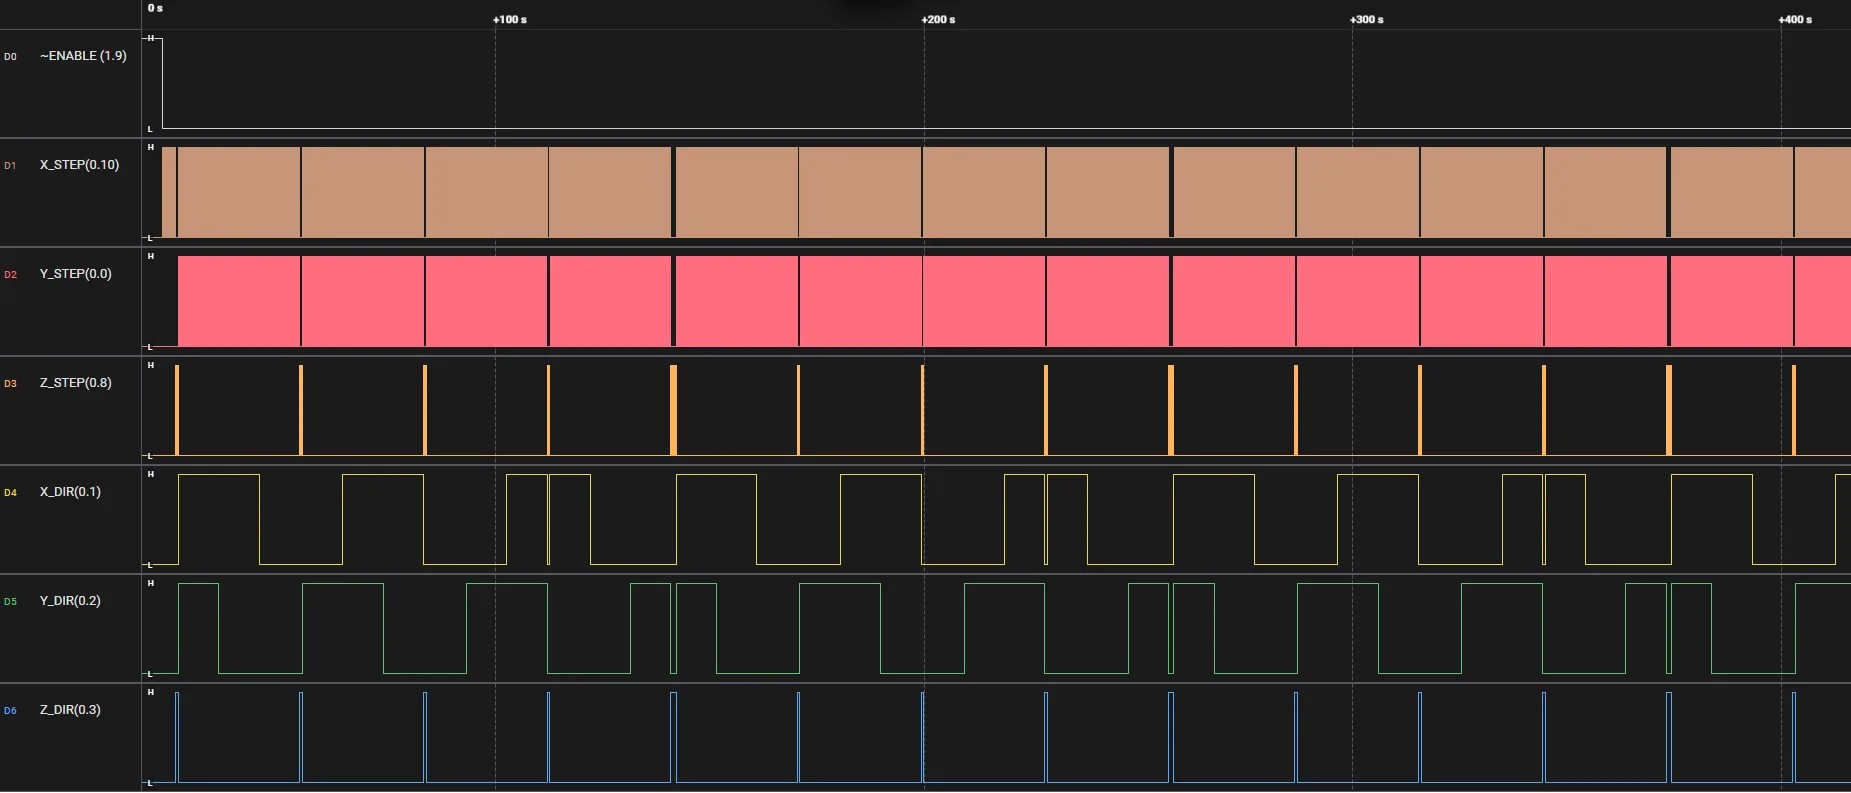
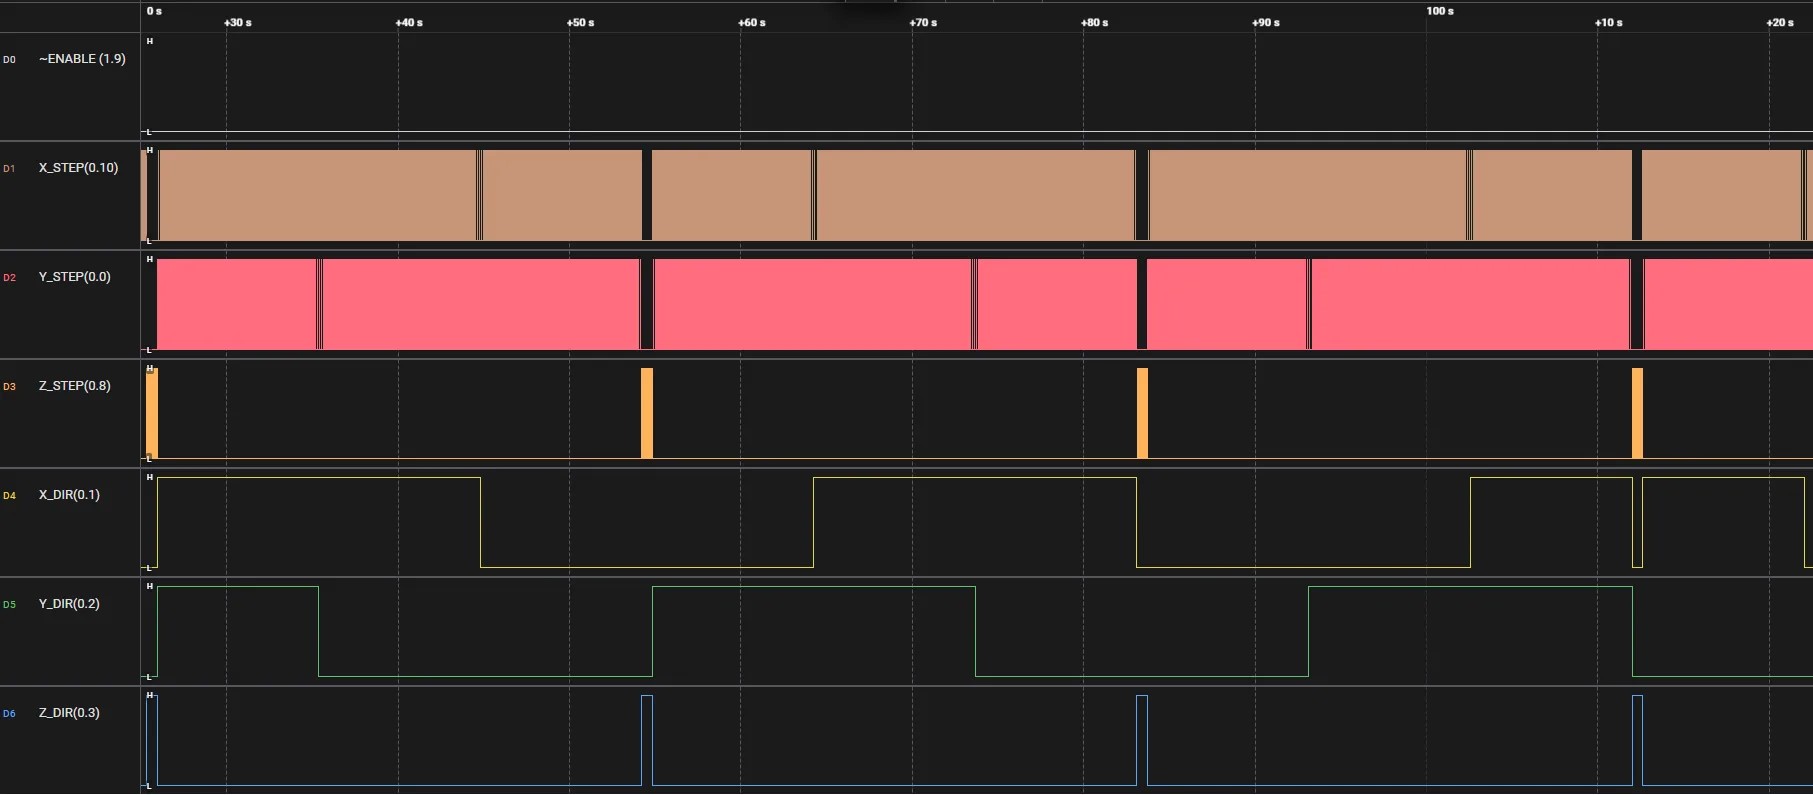
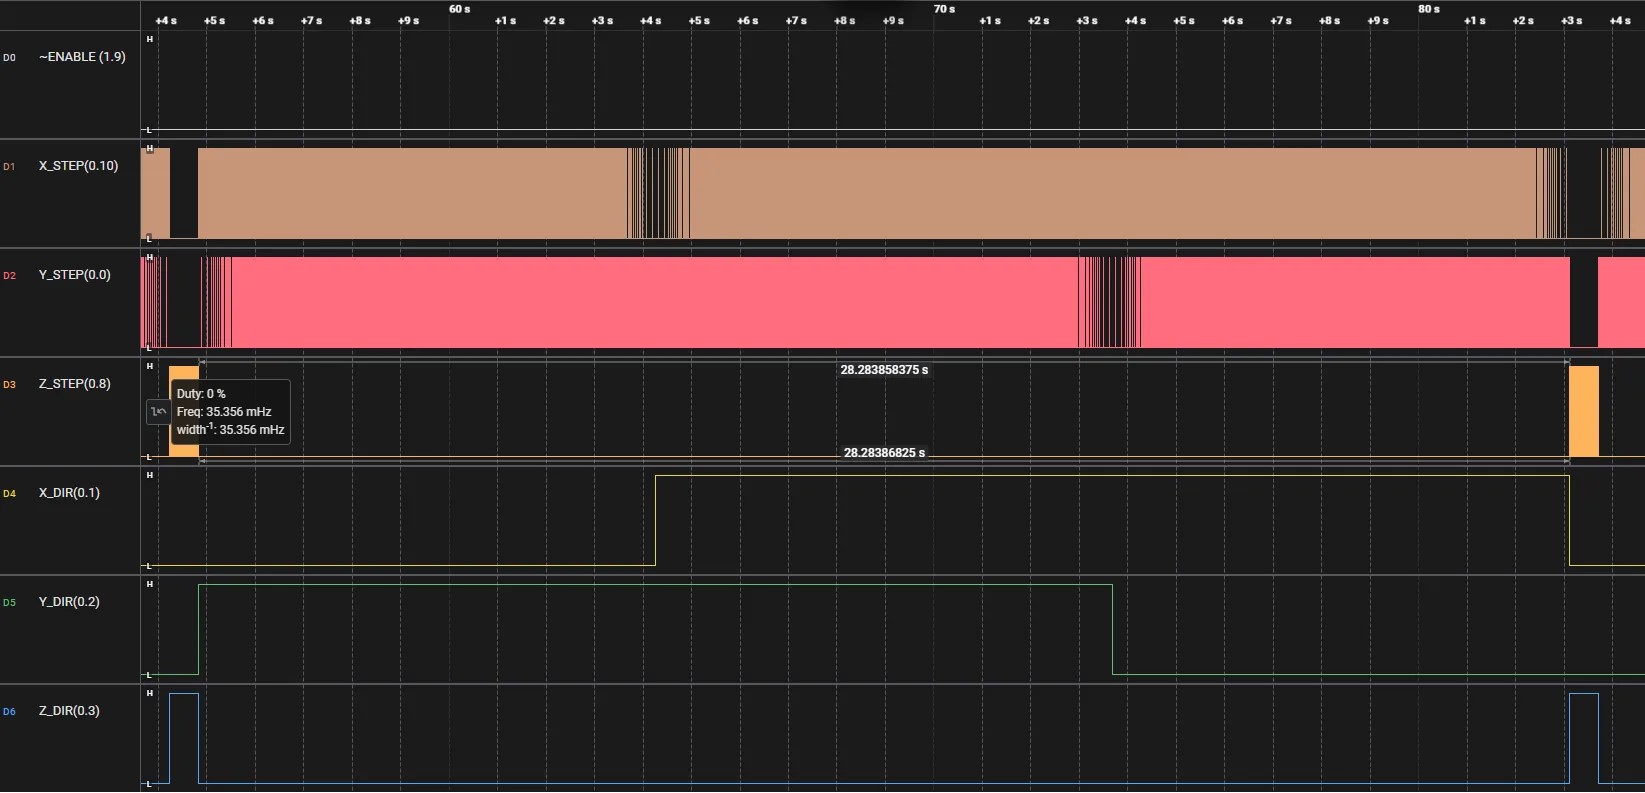
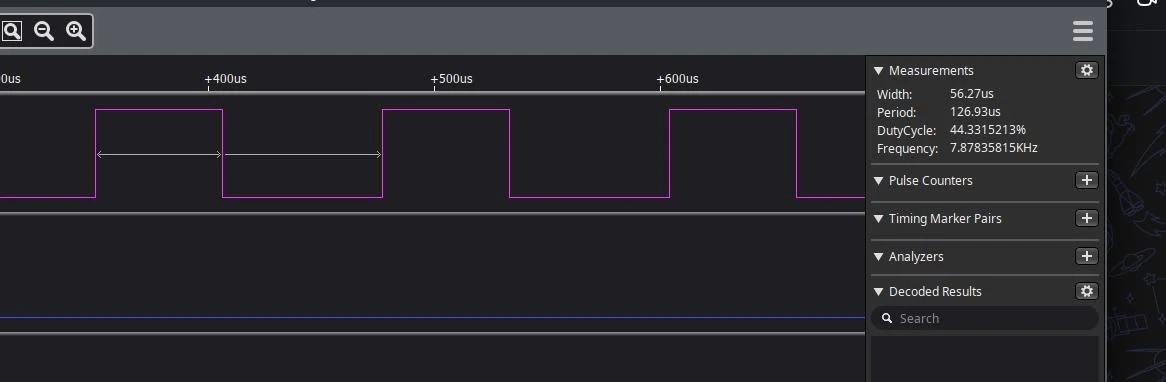
Такой импульс получается сейчас на Амуре.
Немного о команде.
Денис Порошин - профессиональный инженер-программист МК.
Глеб Никитин - инженер-электронщик.
Сандалов Виталий - инженер-программист работает в компании АО “Хоупак”.
Ссылка на репозиторий Gitflick
В репозитории содержится исходный код, wiki - где кратко изложена информация по параметрам которые можно установить в станке и что они означают, принципиальная схема платы для KiCad.